深色模式
第 1 章:跬步编程小车 D3 功能介绍——可以学到什么
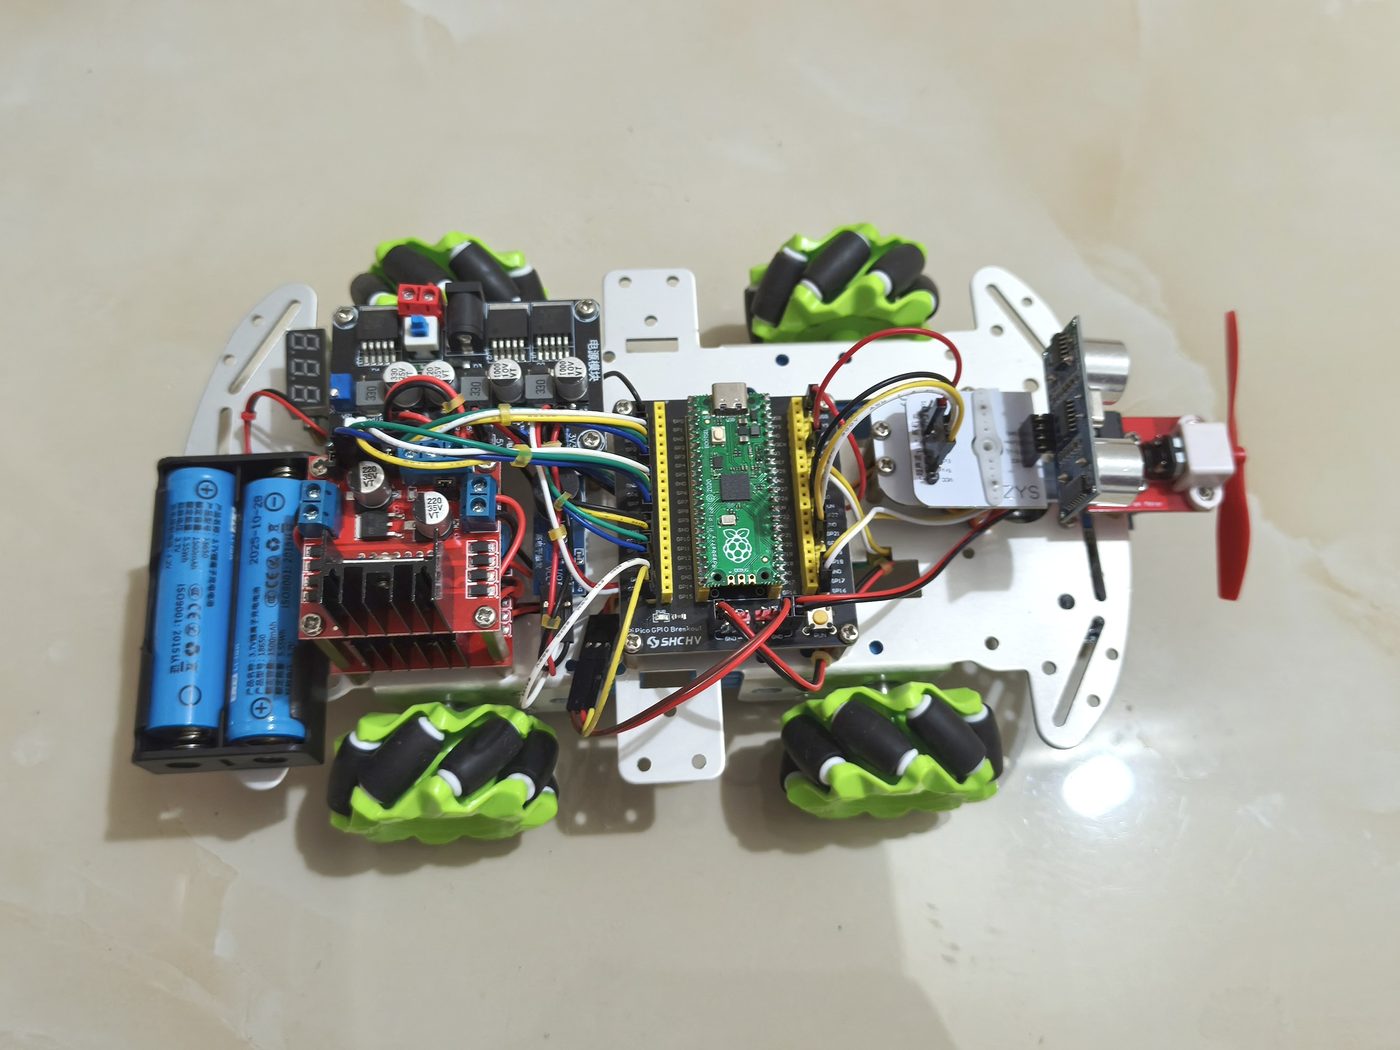
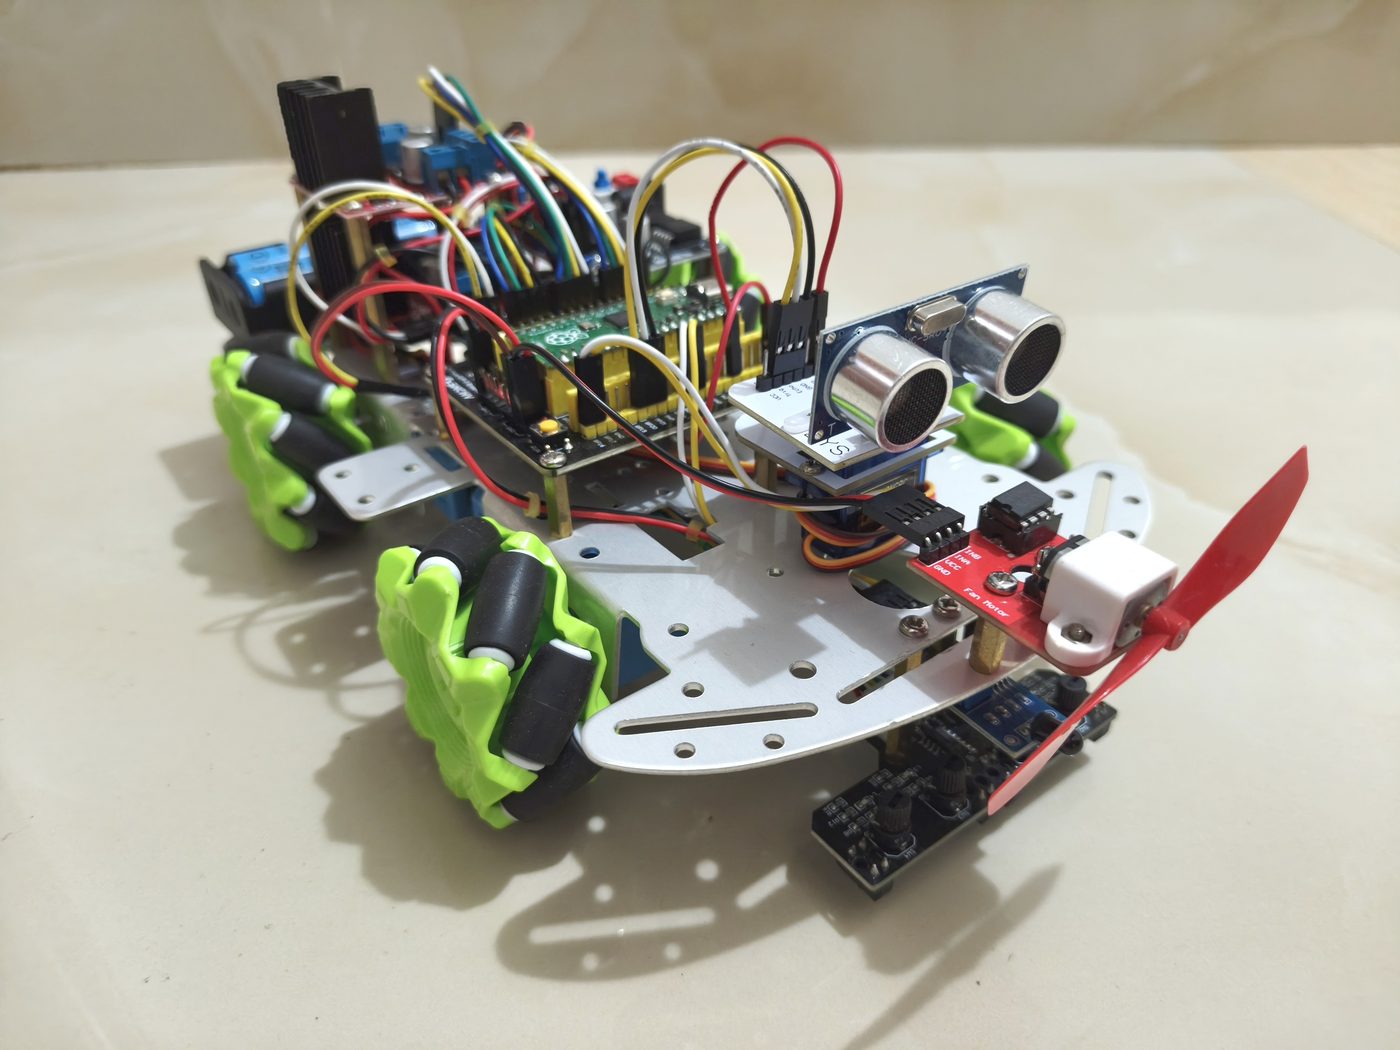
D3 是跬步少年编程基础教具包的整机形态。全部元器件已完成组装与接线,打开电源开关即可开始编程。
新能源汽车高速发展的今天,路上随处可见诸如特斯拉、小鹏、小米、赛力斯...等L2级别的自动驾驶汽车,并非靠卫星定位自动驾驶,而是各有各的算法。学完本教程,即可亲手实现一种自动驾驶方案,揭开"遥遥领先"背后的技术秘密。
公路上能自主行驶叫自动驾驶,少儿编程里能自主行驶叫循迹——两者本质相通。
1.1 功能概览
| 功能 | 涉及的元器件 | 对应章节 |
|---|---|---|
| 全向移动(八向移动+ 原地旋转) | 减速金属齿轮电机 ×4、麦克纳姆轮 ×4 | 第 3、4 章 |
| 舵机转向控制 | SG90 舵机 | 第 5 章 |
| 磁吸跟随(与目标保持固定距离) | 超声波模块 | 第 6 章 |
| 自动避障 | 舵机、超声波模块 | 第 7 章 |
| 自动循迹(自动驾驶,本教程核心) | 四路循迹探头 | 第 8 章 |
| 灭火(吹灭蜡烛) | 火焰探测器、风扇模块 | 第 9 章 |
| 循迹(自动驾驶)+ 灭火综合任务 | 全车联动 | 第 10 章 |
| 声光状态提示 | 蜂鸣器、板载 LED | 贯穿全篇 |
1.2 学习目标
GPIO 数字输出 / 输入:控制电机、舵机、风扇、蜂鸣器,读取循迹探头与火焰探测器。
H 桥电机驱动:通过两个信号管脚的电平组合控制电机正转、反转与停止。
麦克纳姆轮运动合成:通过四轮转向组合实现平移、斜移与原地旋转。
舵机控制与超声波测距:实现障碍物距离检测与方位判断。
模拟量与数字量传感器:掌握火焰探测器 A 口与 D 口的区别与选用。
四路循迹探头的使用与自动驾驶的实现:掌握四路循迹探头读取和自动驾驶算法与编程实现。
状态机设计:将综合复杂任务拆分为若干子任务,封装成函数,按条件迁移,组织复杂程序。